2. Physical Layout Topology (পূর্ণাঙ্গ ফিজিক্যাল সার্কিট সংযোগ নকশা)
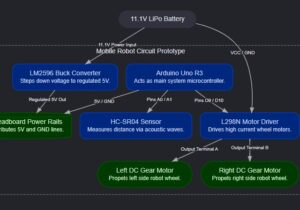
নিচের আর্কিটেকচার ডায়াগ্রামটি দেখে শিক্ষার্থীরা তাদের রোবটের প্রথম সার্কিট প্রোটোটাইপ সম্পূর্ণ করবে:
১. প্রধান কন্ট্রোলার ও পাওয়ার ডিস্ট্রিবিউশন
- Arduino Uno R3: এটি রোবটের মস্তিষ্ক হিসেবে কাজ করে। এর ডিজিটাল ও অ্যানালগ পিনগুলো সেন্সর এবং মোটর ড্রাইভারের সাথে সংযুক্ত থাকে।
- পাওয়ার রেল (Breadboard Power Rails): আর্ডুইনোর ৫ভি (5V) এবং গ্রাউন্ড (GND) পিন ব্রেডবোর্ডের পজিটিভ ও নেগেটিভ লাইনের সাথে যুক্ত হয়ে পুরো সার্কিটে ৫ ভোল্ট সরবরাহ সচল রাখে।
২. মোটর ও ড্রাইভার কানেকশন
- L298N Motor Driver: এটি উচ্চ ভোল্টেজ ও কারেন্ট নিয়ন্ত্রণ করে চাকা দুটিকে সচল রাখে। এর ইনপুট পিনগুলো আর্ডুইনোর ডিজিটাল পিন D9 এবং D10 এর সাথে যুক্ত থাকে, যা মোটরের গতি ও দিক নির্ধারণ করে।
- DC Gear Motors: ড্রাইভারের আউটপুট পোর্ট থেকে সরাসরি বাম ও ডান পাশের দুটি মোটরের সাথে তার সংযুক্ত থাকে।
৩. পাওয়ার সোর্স ও রেগুলেশন
- 11.1V LiPo Battery: এটি রোবটের মূল শক্তির উৎস। এটি সরাসরি মোটর ড্রাইভারের হাই-পাওয়ার পোর্টে কারেন্ট সরবরাহ করে।
- LM2596 Buck Converter: ব্যাটারির উচ্চ ১১.১ ভোল্টকে নিরাপদ ৫ ভোল্টে (5V) নামিয়ে এনে ব্রেডবোর্ডের পাওয়ার রেলে সাপ্লাই দেয়, যাতে আর্ডুইনো বা সেন্সর অতিরিক্ত ভোল্টেজে নষ্ট না হয়।
৪. সেন্সর ইনপুট
- HC-SR04 Ultrasonic Sensor: রোবটের সামনে কোনো বাধা আছে কিনা তা দেখার জন্য এটি ব্যবহৃত হয়। এর Trigger ও Echo পিন দুটি আর্ডুইনোর অ্যানালগ পিন A0 এবং A1 এর সাথে যুক্ত থাকে।